R&D ROADMAP
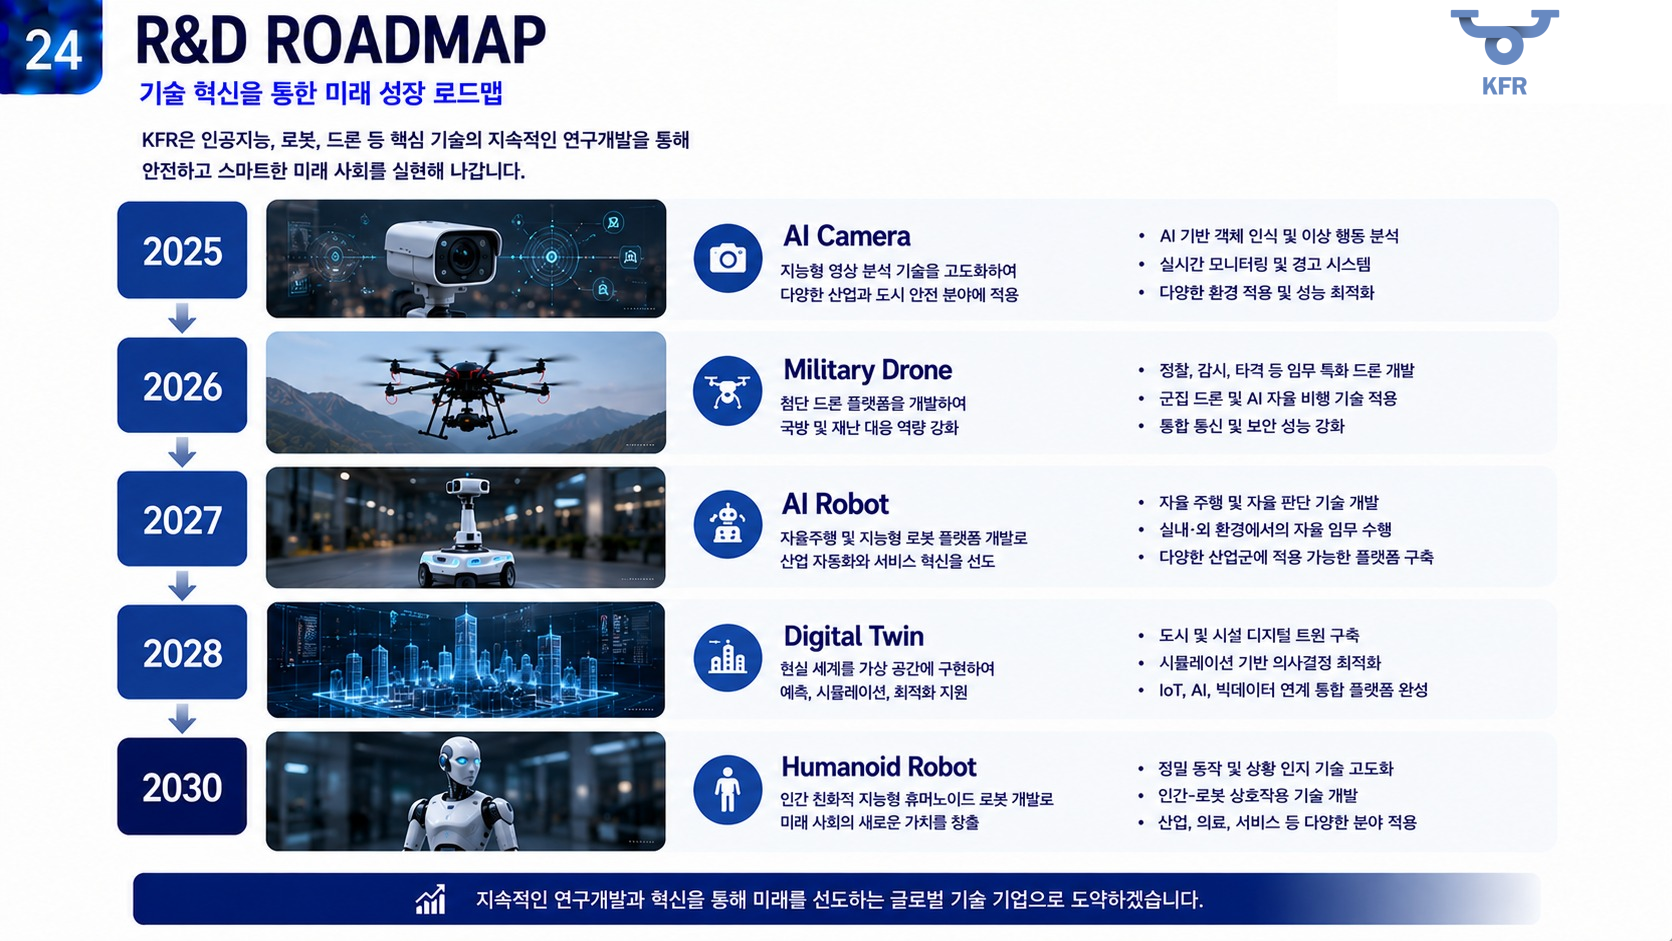
2025 · AI Camera
객체 인식과 이상행동 분석, 실시간 모니터링·경고 기능을 산업 현장과 도시 안전 분야에 적용하는 방향입니다.
촬영 환경에서 필요한 인식 대상을 정하고, 탐지 결과를 운영자가 확인할 수 있는 경보와 화면으로 연결합니다. 이후 드론과 로봇에도 활용할 수 있는 영상 인지 기반을 마련하는 단계입니다.
R&D ROADMAP
2026 · Drone
정찰·감시 등 임무에 특화된 플랫폼을 중심으로 비행, 통신 및 관제의 통합성을 강화하는 개발 방향입니다.
임무 장비와 비행체의 연계를 검토하고 현장에서 영상과 상태를 확인하는 운용 흐름을 구체화합니다. 고객의 임무 조건에 맞춰 구성과 시험 범위를 정하는 것이 주요 과제입니다.
R&D ROADMAP
2027 · AI Robot
자율주행, 상황 인지와 임무 수행 기능을 연결하고 실내·외 환경에서의 적용 범위를 확대합니다.
로봇이 이동할 공간의 구조와 반복 작업을 분석해 필요한 주행·관제 기능을 정합니다. 사람과 함께 사용하는 공간에서는 상태 확인과 운영자의 개입 방법도 함께 고려합니다.
R&D ROADMAP
2028 · Digital Twin
도시와 시설의 가상 모델에 현장 데이터를 연결해 모니터링, 시뮬레이션과 의사결정을 지원합니다.
카메라와 이동체, 센서가 전달하는 정보를 공간 모델 위에서 함께 파악하는 방향입니다. 개별 장비의 상태뿐 아니라 현장 전체의 운영 흐름을 이해하는 데 초점을 둡니다.
R&D ROADMAP
2030 · Humanoid Robot
정밀 동작과 상황 인지, 사람과 로봇의 상호작용을 연구하는 장기 개발 방향입니다. 실제 사양과 일정은 검증 및 사업 진행에 따라 달라질 수 있습니다.
인지와 이동 기술을 바탕으로 사람의 지시를 이해하고 작업에 연결하는 상호작용을 검토합니다. 실제 적용을 위해서는 기구와 제어, 주변 환경 인지를 함께 검증해야 하며, 앞 단계의 개발 경험을 장기 연구에 활용하는 방향입니다.
상세내용 보기